2025低抖动时钟选型终极指南:5步精准匹配高频XO,告别性能浪费
在高速数据转换、光通信和雷达等前沿应用中,一个看似微小的时钟抖动(Jitter)差异,就足以让系统信噪比(SNR)下降数个dB,导致整体性能大幅缩水。面对市场上琳琅满目的高精度晶体振荡器(XO),工程师们常常陷入两难:是盲目追求超低抖动参数,承担不必要的成本和功耗?还是妥协于普通时钟,忍受潜在的性能瓶颈?本文将为您提供一套清晰的五步法,助您精准匹配高频XO,告别选型中的性能浪费与成本陷阱。
深入理解抖动指标与系统需求
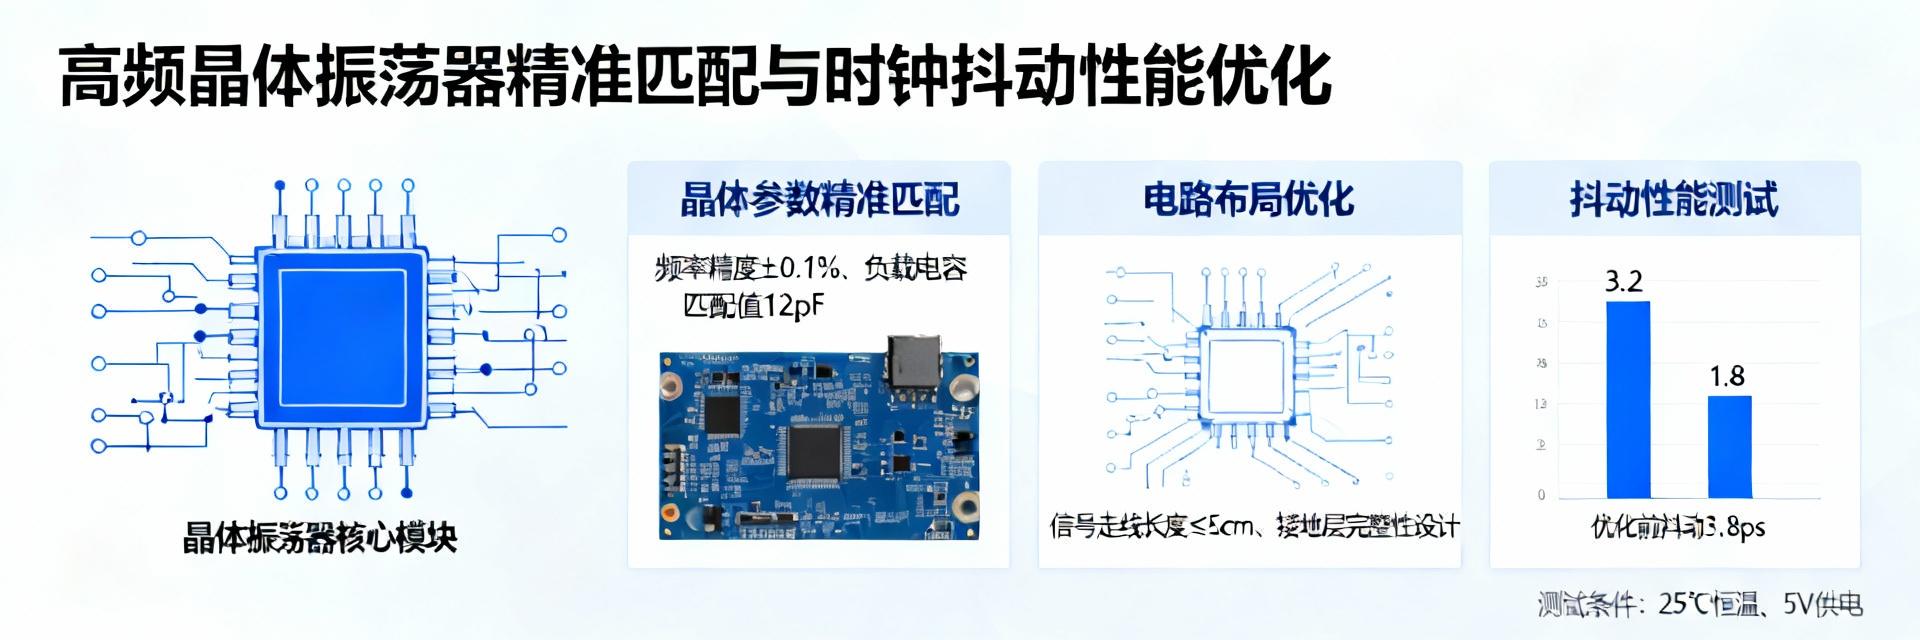
选择低抖动时钟的第一步并非直接比较参数,而是从系统需求出发进行逆向推导。一个常见的误区是过度追求超低的RMS抖动值,而忽略了系统对相位噪声在特定频偏下的具体要求。例如,对于高速ADC应用,靠近载波的相位噪声对动态范围影响更大,而宽带RMS抖动则更能反映数据转换的整体时序误差。
关键抖动参数全解析:相位噪声、RMS Jitter与Period Jitter
相位噪声、RMS抖动和周期抖动是评估时钟质量的三个核心维度。相位噪声描述了信号频谱的纯度,通常在频域测量,单位为dBc/Hz。RMS抖动是相位噪声在指定积分带宽内的时域统计值,直接关联高速串行链路的误码率。周期抖动则衡量了时钟周期与理想周期的最大偏差,对需要严格时序对齐的系统至关重要。理解这三者的关系与侧重点,是精准选型的基础。
如何根据ADC/DAC采样率与系统SNR要求反推时钟抖动预算
一个实用的工程方法是根据目标系统的信噪比要求来推算可容忍的时钟抖动。对于采样率为Fs的数据转换系统,理论信噪比受限于孔径抖动。其关系可近似表示为:SNR (dB) = -20 * log10(2 * π * Fs * Tj),其中Tj为时钟的RMS抖动。通过此公式,工程师可以快速计算出满足系统性能所需的最大抖动上限,从而避免选择性能过剩或不足的器件。
剖析高频XO的核心技术架构
不同的技术路径决定了时钟器件的抖动本底、功耗和成本。目前主流的高频低抖动XO主要基于三种技术:传统AT切晶体、高频声表面波(SAW)谐振器和MEMS技术。
主流低抖动技术对比:传统AT切 vs. 高频声表面波(SAW) vs. MEMS
| 技术类型 | 典型频率范围 | 抖动性能优势 | 主要应用场景 |
|---|---|---|---|
| 传统AT切晶体 | 1 MHz - 250 MHz | 基频低,近载波相位噪声极佳 | 网络同步、测试测量 |
| 高频SAW谐振器 | 100 MHz - 2 GHz+ | 高频基波,宽带RMS抖动低 | 高速SerDes、光模块 |
| MEMS振荡器 | 1 MHz - 625 MHz | 抗冲击振动好,集成度高 | 工业、车载等恶劣环境 |
选择时需权衡:AT切晶体在需要极佳近端相位噪声时是首选;SAW器件在追求超高频和低宽带抖动时优势明显;而MEMS则在可靠性和多频点灵活性上更胜一筹。
锁相环(PLL)与时钟驱动器的作用:是改善抖动还是引入噪声?
许多高频XO内部集成了PLL以进行频率合成或抖动滤除。一个高质量的PLL可以衰减来自晶体的近端相位噪声,但可能引入自身的带内噪声和杂散。时钟驱动器则用于增强扇出能力,但其附加抖动和地弹噪声必须仔细评估。在选型时,应优先选择集成低噪声PLL和驱动器的“全方案”XO,或要求供应商提供包含所有内部模块贡献的总体抖动指标。
关键摘要
- 系统需求先行:切勿盲目追求超低抖动参数,应根据目标系统(如ADC采样率、所需SNR)计算可接受的抖动预算,从需求端锁定选型范围。
- 技术架构定调:理解AT切晶体、SAW和MEMS等不同技术的抖动特性与适用频段,是匹配高频XO应用场景(如光通信、雷达)的关键。
- 实战参数权衡:在关注频率稳定度与抖动的同时,必须严格考察电源噪声抑制比(PSRR)和负载驱动能力等实战指标,它们直接影响系统级的时钟纯度。


